Nova NV-2 Vehicle / Аэрокар 'Нова НВ-2 Горизонт'
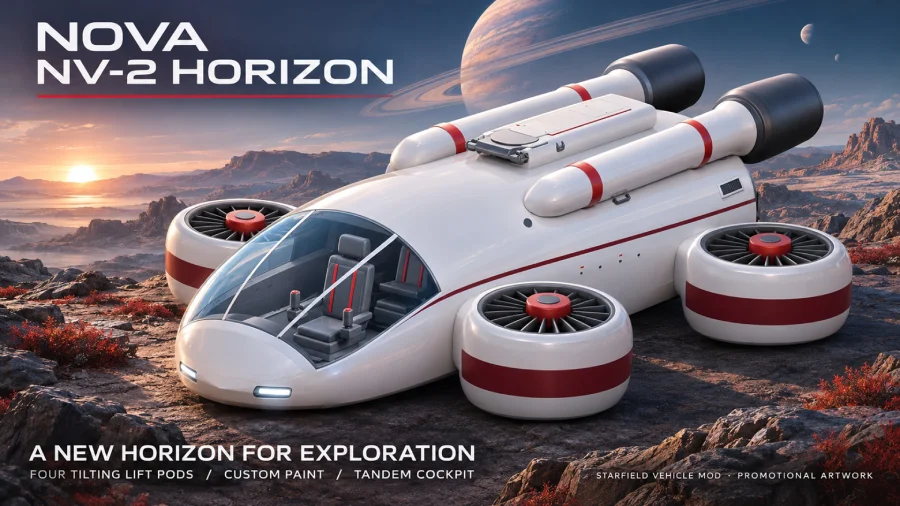
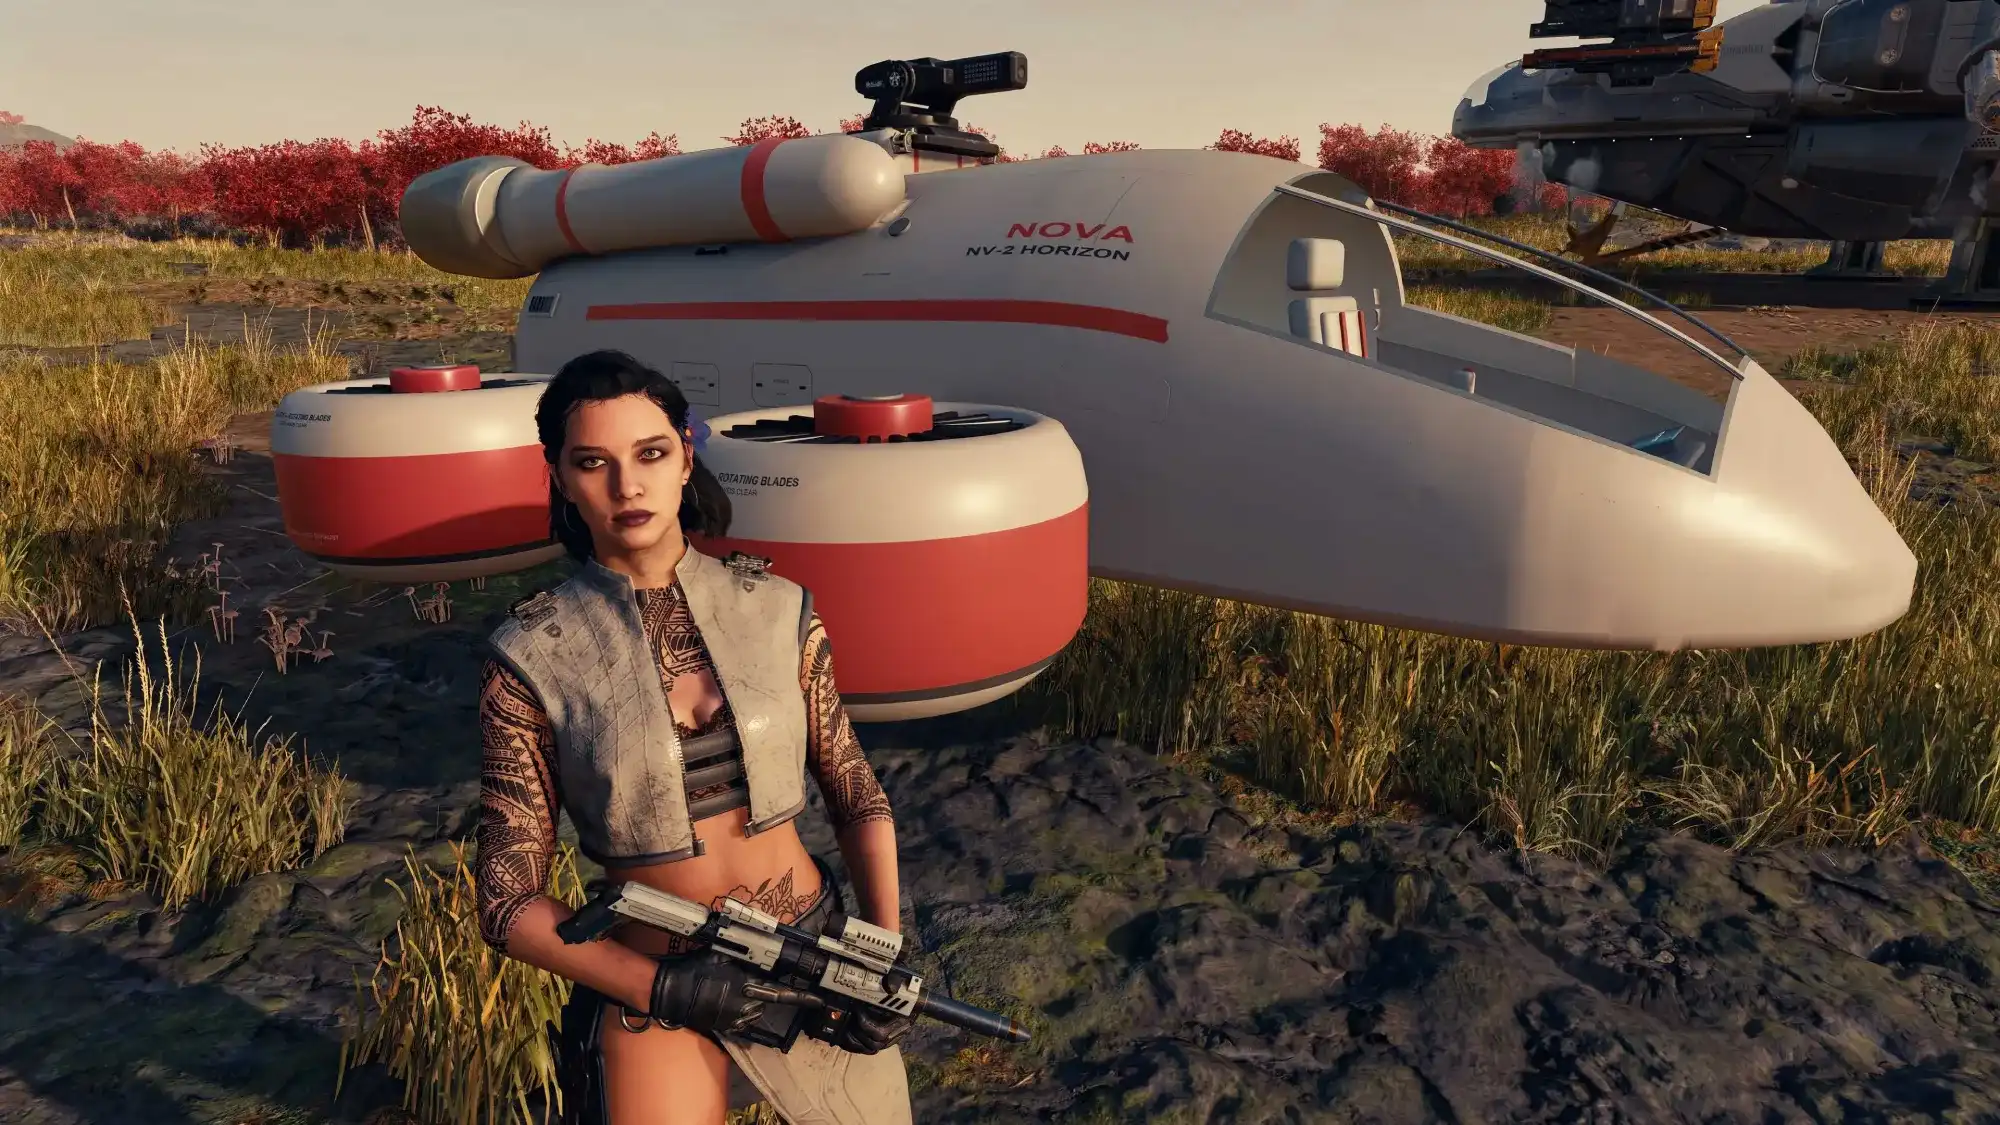
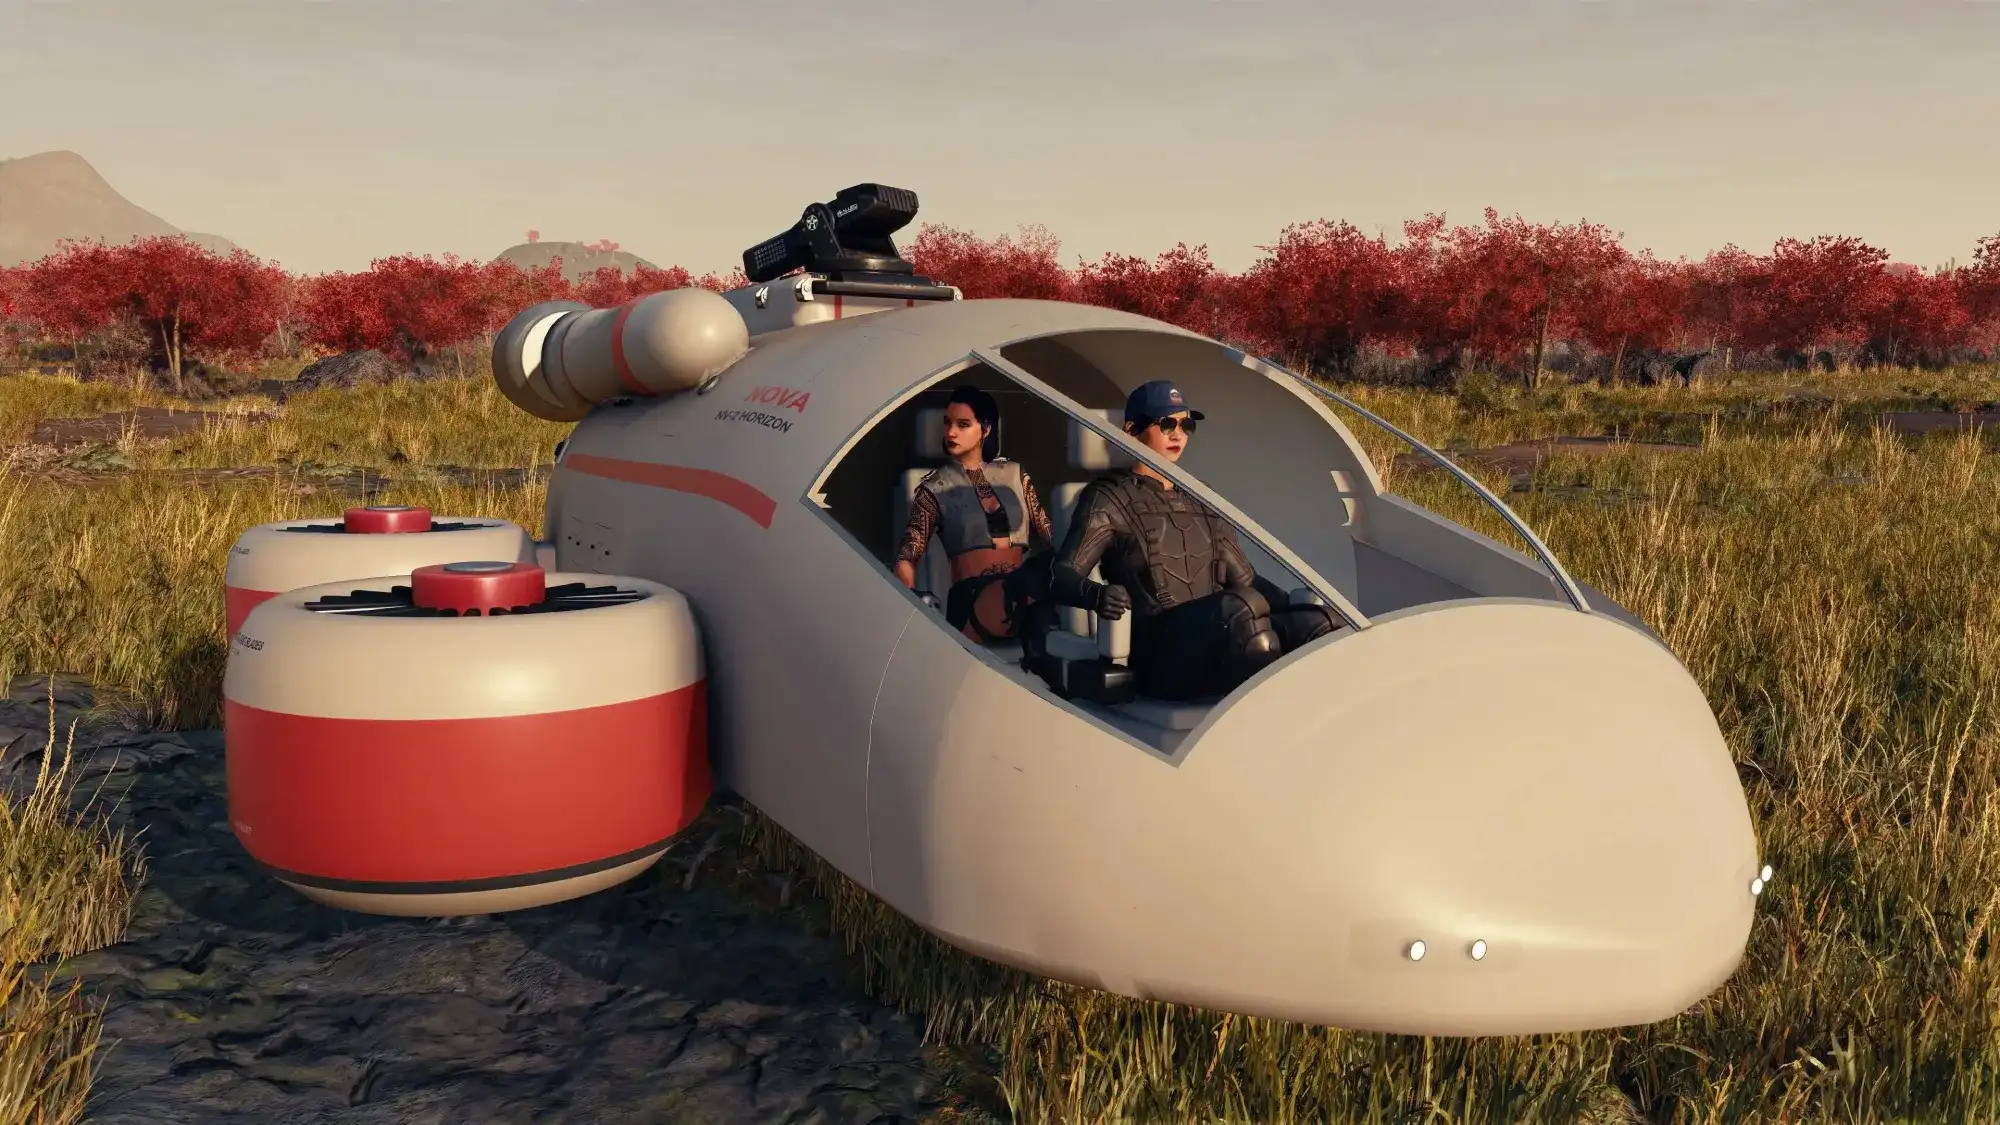
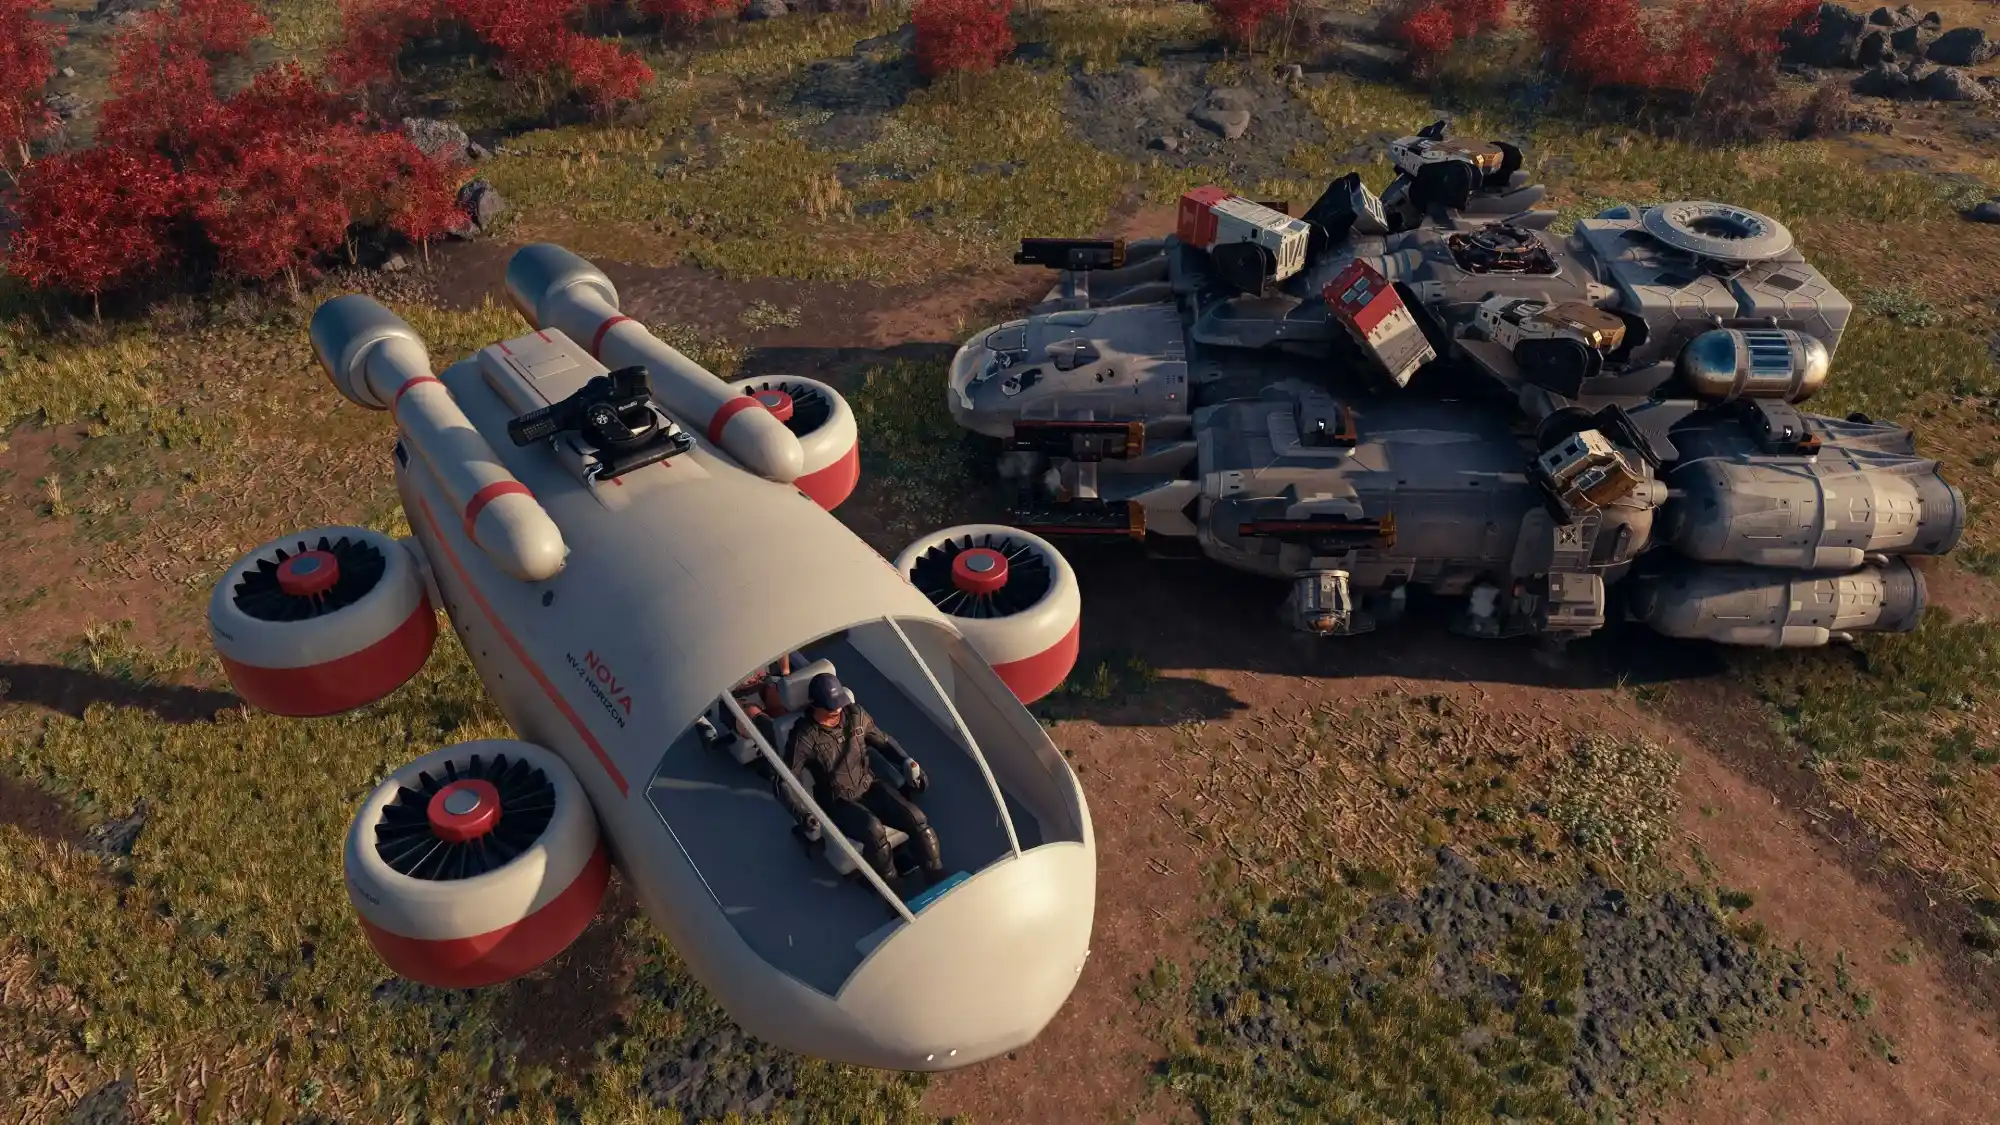
Аэрокар «Нова-2 "Горизонт"» — это исследовательский аппарат для Starfield вдохновлённый лаконичным и практичным дизайном корпорации «Нова Галактик», в основе конструкции которого лежат обтекаемый корпус, четыре поворотные подъёмные турбины, которые наклоняются вперёд, а анимированный выхлоп точно повторяет их движение и двухместная кабина тандемного типа для игрока и пассажира. Перемещайтесь над поверхностью, взмывайте в воздух на ускорителях или используйте опциональный автопилот, чтобы исследовать зону высадки и вернуться к своему кораблю.
Статус:
Это ранняя версия разработки, модель всё ещё требует серьёзной доработки.
Аппарат обладает повышенной скоростью, что может приводить к подтормаживаниям (статтерам) в игре и возможным проблемам со стабильностью.
Используйте функции автопилота умеренно на планетах с богатой флорой и фауной, особенно в прибрежных районах.
Особенности аэрокара:
* Обтекаемый корпус с глянцевым неметаллическим покрытием.
* Три настраиваемых цветовых канала; по умолчанию используется бело-красная расцветка.
* Четыре непрерывно вращающихся ротора.
* Поворотные подъёмные турбины, наклоняющиеся вперёд при горизонтальном ускорении (до 45 градусов).
* Эффекты выхлопа из турбин, повторяющие угол их поворота.
* Сдвоенные верхние кормовые двигатели.
* Рабочие фары со светящимися лампами.
* Собственная иконка транспорта в интерфейсе (HUD).
* Двухместная кабина тандемного типа с центральным расположением места пилота.
* Прозрачное остекление кабины, боковые консоли и задняя переборка.
* Анимированные боковые двери, открывающиеся вверх.
* Сбалансированная посадка на поверхности и стабильное зависание на месте.
* Фиксация камеры обзора (по предложению EagleFour).
* Поддержка ручного полёта с помощью клавиатуры и контроллера Xbox (благодарность drury1221 за идею).
Опциональный автопилот:
Автопилот реализован в виде отдельного плагина SFSE. Он поддерживает полёты к выбранным точкам, автоматические обзорные маршруты по точкам интереса (POI), режим зависания и возврат к домашнему кораблю игрока.
Выбор пункта назначения: (автопилот может лететь к):
* Метке (путевой точке), установленной на карте поверхности.
* Известной или неизвестной точке интереса (POI), выделенной в сканере.
* Примерной точке на поверхности, на которую наведён прицел сканера.
- При полёте к метке на карте или точке интереса аппарат попытается совершить посадку в пункте назначения. При полёте к точке, указанной через сканер, аппарат переходит в режим зависания по прибытии.
Во время полёта можно открыть карту поверхности и выбрать другую метку. На время работы с картой автопилот ставится на паузу и возобновляет работу после её закрытия, направляясь к новой метке (если она была выбрана) или продолжая путь к прежней цели. Цели в сканере также можно менять прямо во время полёта.
Режим облёта точек интереса (тур по POI):
Запускается прямо из кресла NV-2 — использовать сканер или вручную ставить метку не требуется. В этом режиме аппарат поочерёдно пролетает над доступными ближайшими точками интереса, переходя от одной остановки к следующей. По завершении маршрута автопилот возвращается к домашнему кораблю игрока и пытается приземлиться рядом с ним.
Особенности режима:
* Оптимизация маршрута для сокращения лишних перелётов и возвратов назад, включая финальный путь к кораблю.
* Уведомления о статусе при вылете, смене пункта назначения и завершении маршрута.
* Отображение названий пунктов назначения (если они доступны).
* Команда пропуска текущей точки для перехода к следующей остановке.
* Запоминание уже пройденных остановок, если маршрут был прерван и возобновлён в пределах одной сессии на текущей зоне высадки.
* Настраиваемое включение природных точек интереса (POI) в маршрут.
* Настраиваемое исключение локаций, уже отмеченных игрой как посещённые.
По умолчанию маршрут пропускает природные точки интереса и локации, отмеченные игрой как посещённые. Простое сканирование объекта издалека посещением не считается.
Список точек в маршруте зависит от того, какие локальные маркеры POI сделала доступными сама игра, и не гарантирует охват абсолютно всех локаций в зоне высадки.
Режим зависания:
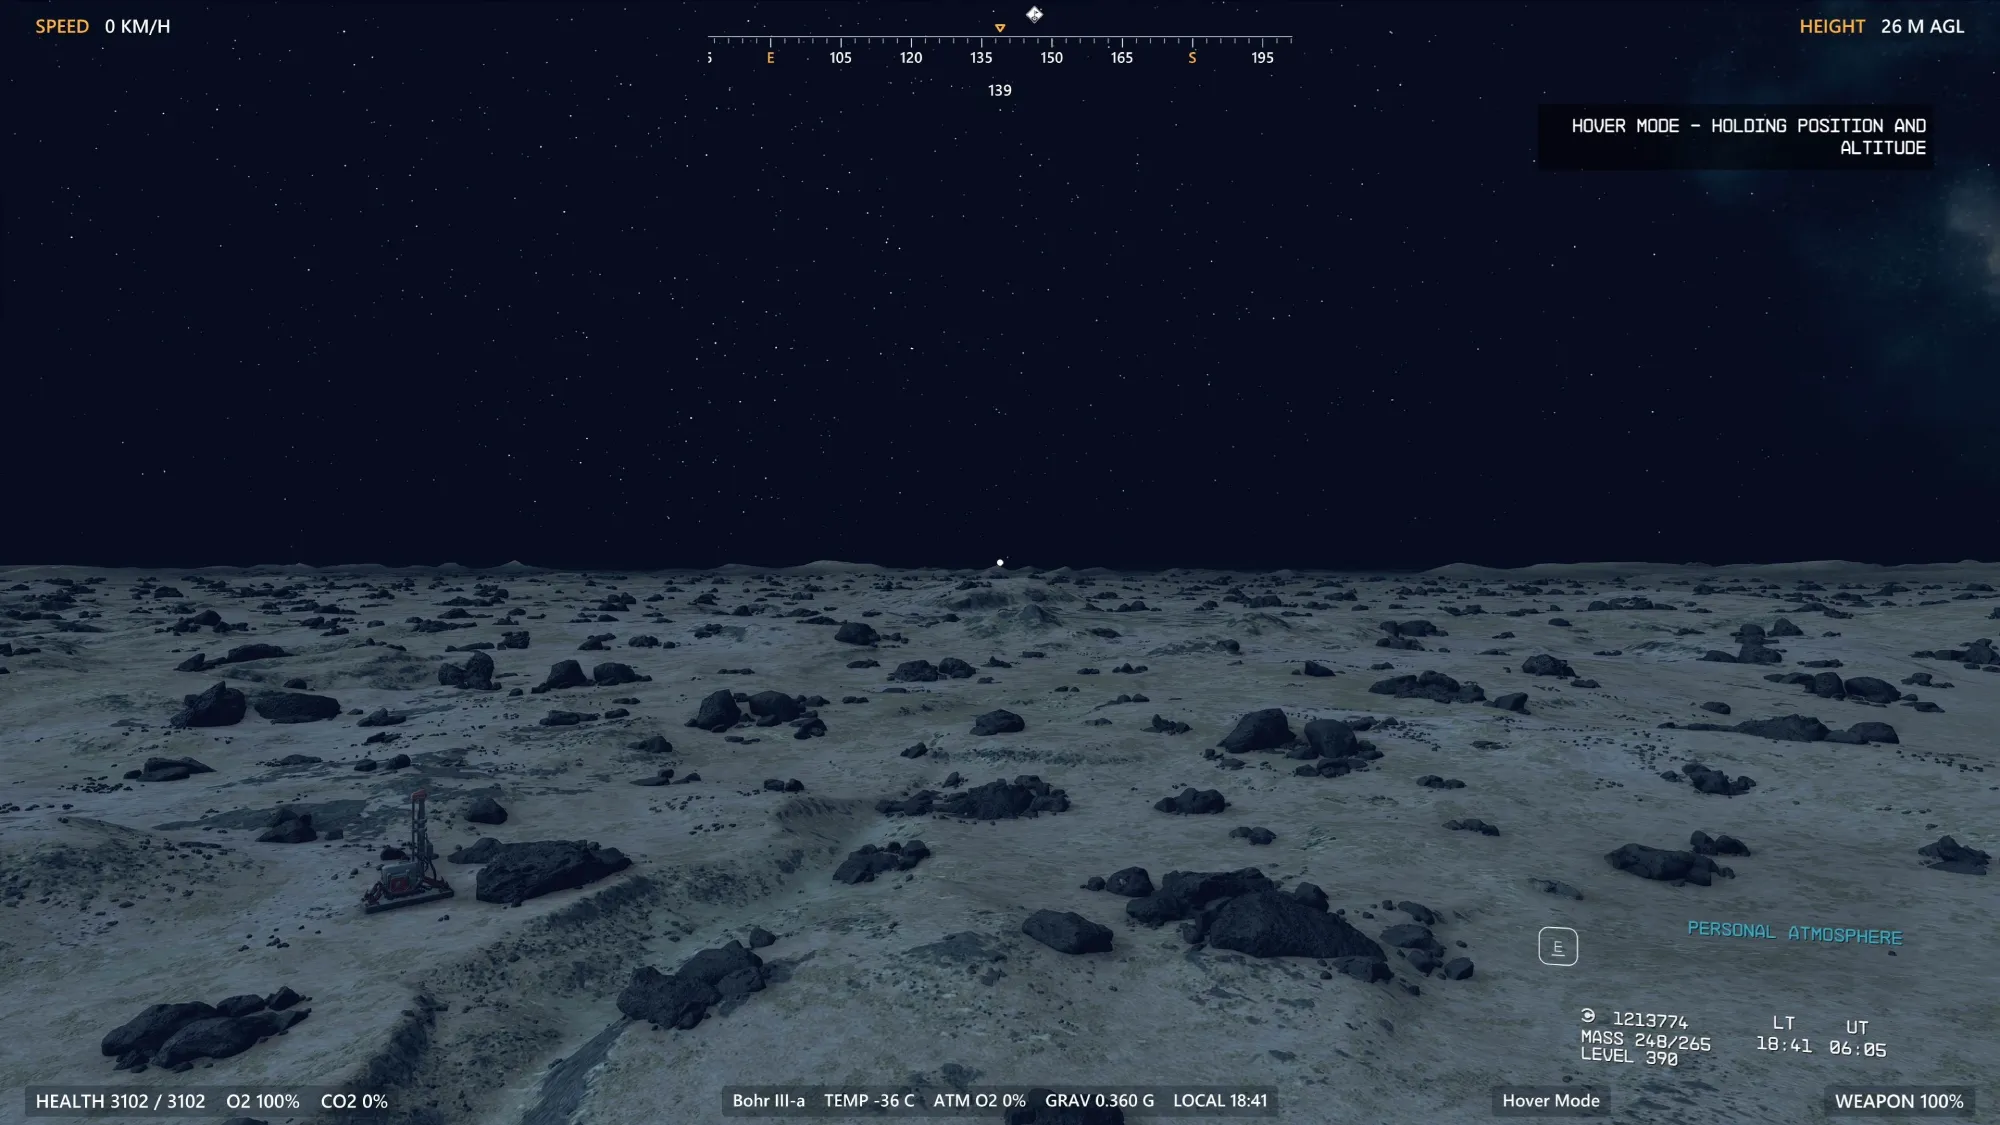
Активируйте режим зависания во время полёта, чтобы затормозить и удерживать позицию на текущей высоте.
Если включить этот режим, когда аппарат стоит на земле, он вертикально поднимется на стандартную высоту полёта — примерно 30 метров над поверхностью — и зависнет.
Нажмите клавишу зависания повторно, чтобы вернуться к ручному управлению.
Возврат к домашнему кораблю:
Используйте команду возврата к кораблю во время обычного полёта, облёта точек или зависания, чтобы вернуться к домашнему кораблю игрока и автоматически попытаться приземлиться рядом.
Домашний корабль должен находиться в текущей зоне высадки.
Инициализация при запуске:
Если сразу после посадки в кабину физика транспорта ещё не успела инициализироваться, автопилот выведет сообщение: "Выравнивание инерциальной навигационной системы"
После этого он выполнит одну повторную попытку примерно через две секунды. Для начала полёта при повторной попытке по-прежнему требуются корректные данные транспорта и физики.
Ручное управление и взаимодействие:
* Ручное управление движением или включение ускорения отключает автопилот.
* Потеря фокуса окна игры отключает автопилот.
* Стрельба на левую кнопку мыши не отключает автопилот.
* Нажатие стандартной клавиши сканирования/определения E при использовании сканера не отключает автопилот, в том числе при сканировании природных объектов и при неудачных попытках захвата цели.
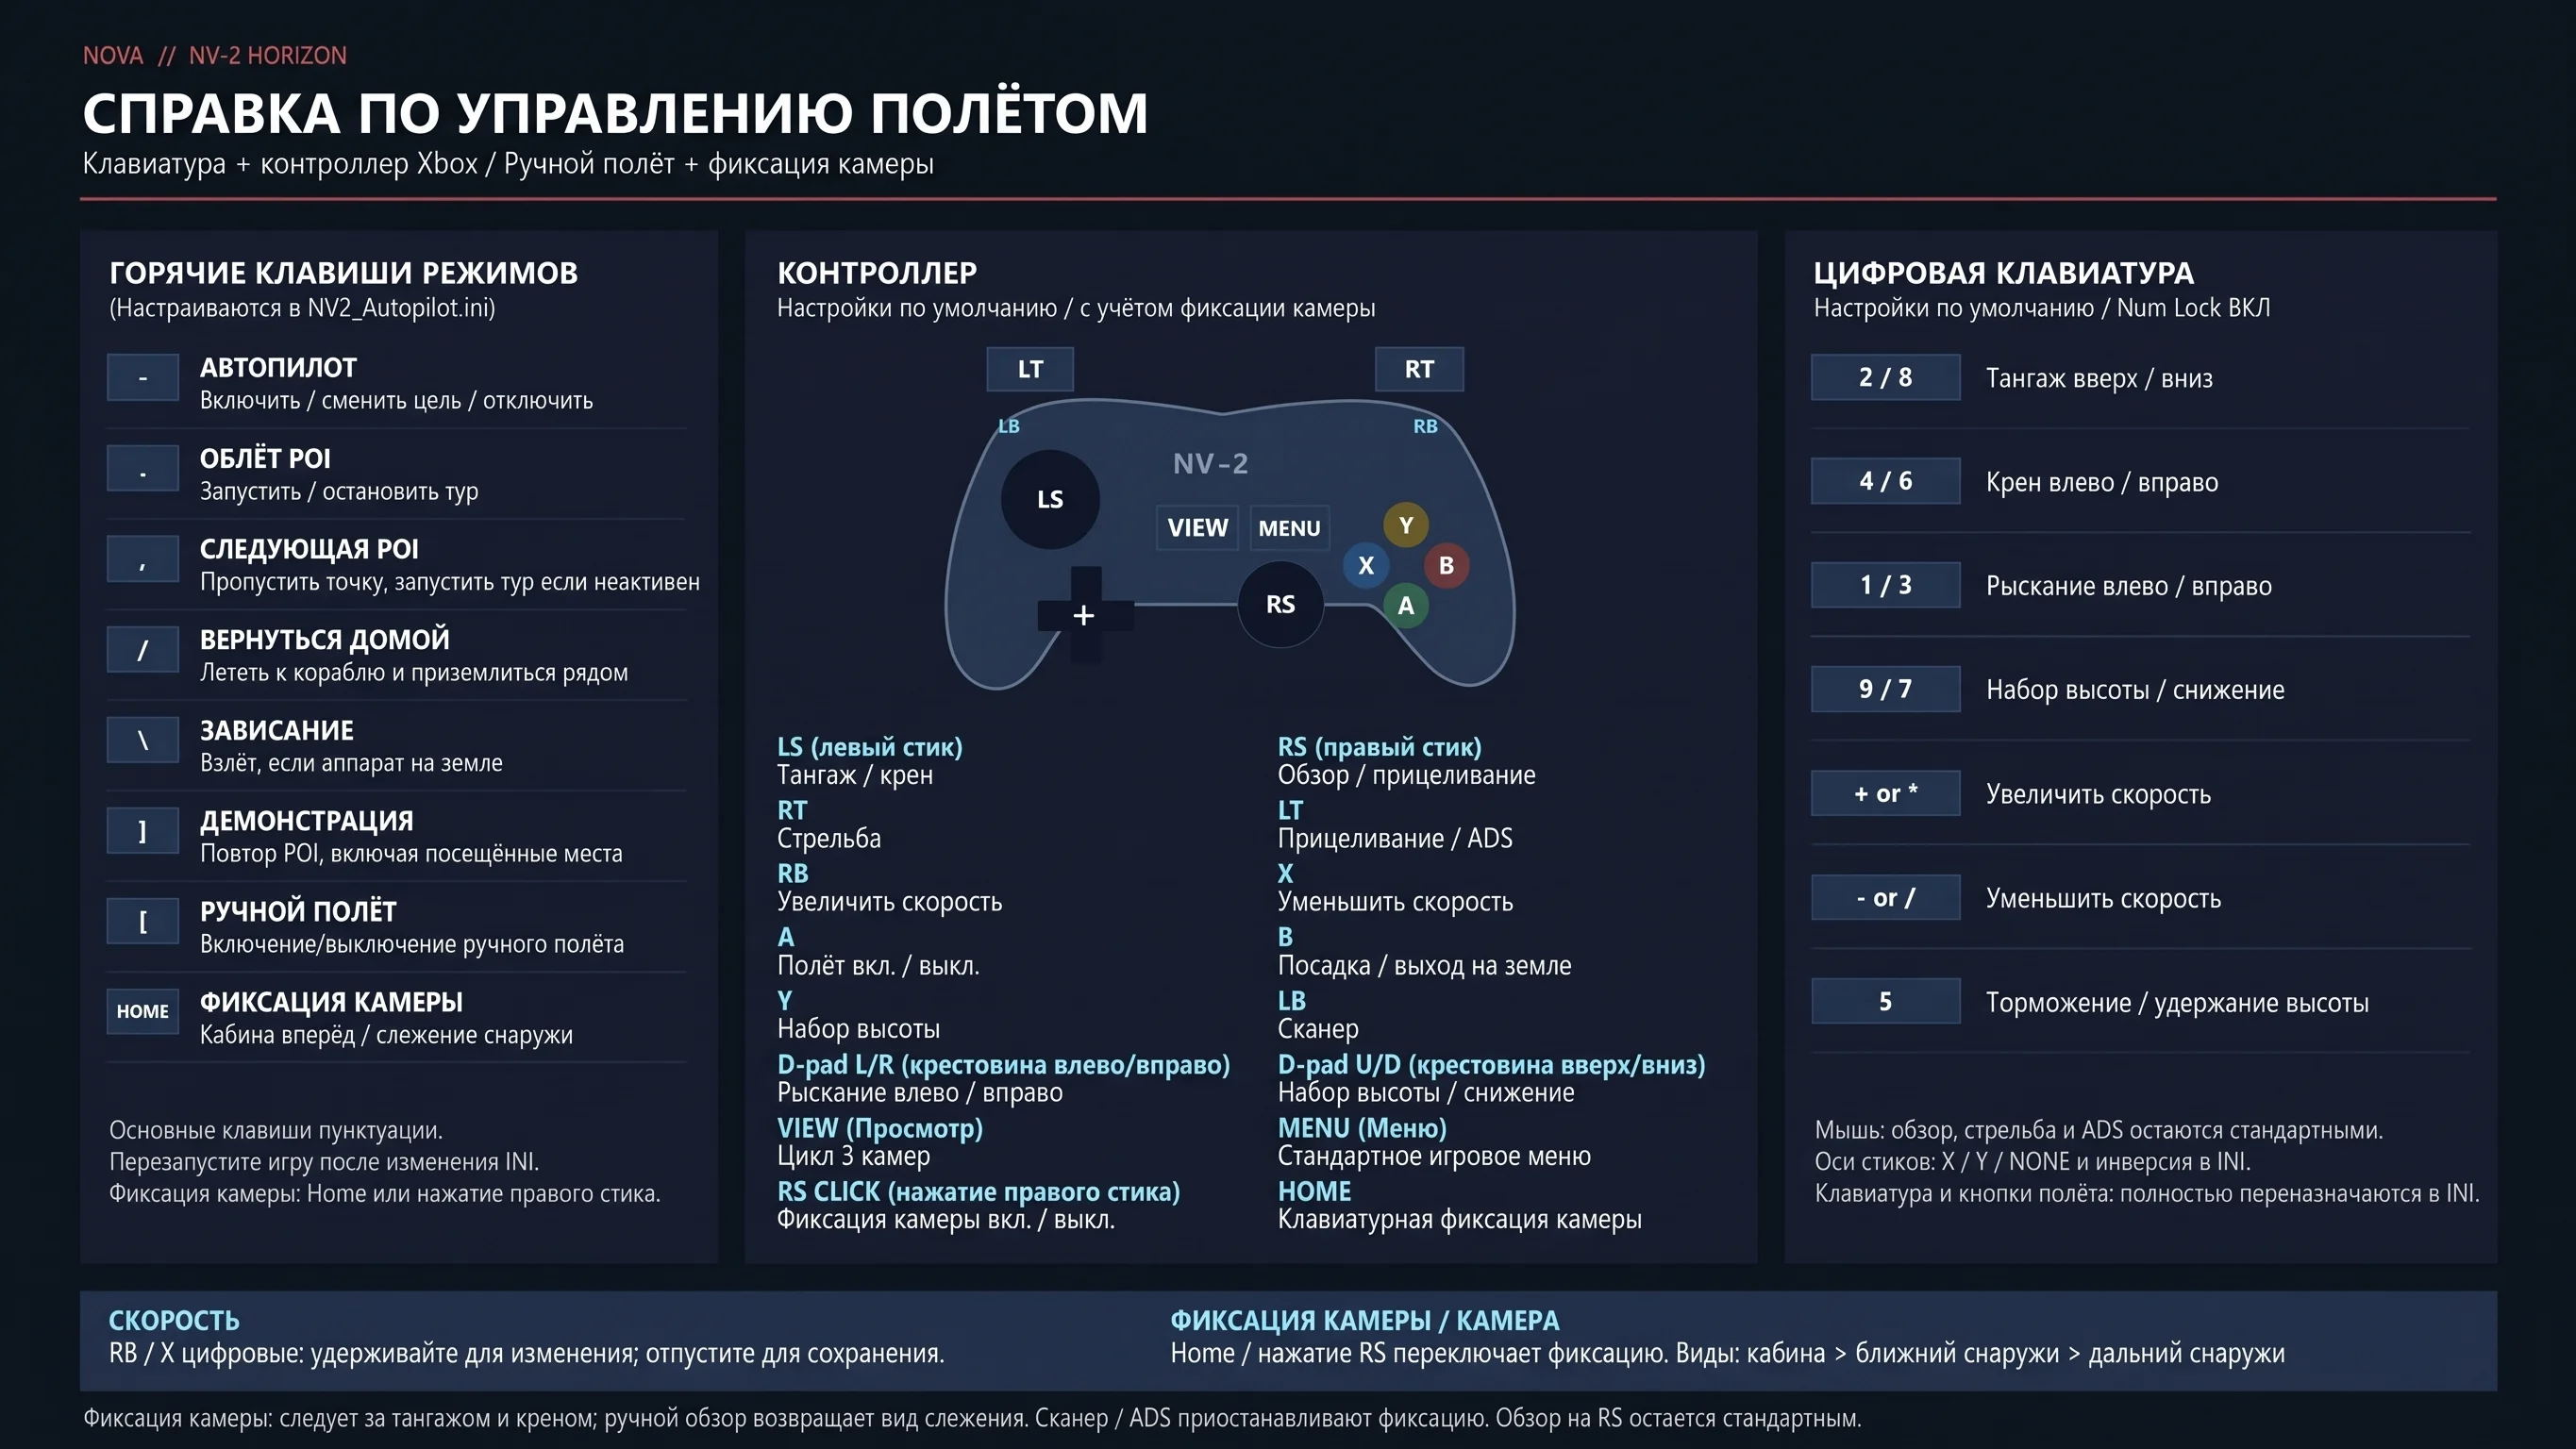
Управление автопилотом по умолчанию:
| Клавиша | Функция |
| - | Включить автопилот или обновить пункт назначения |
| . | Запустить или остановить режим облёта точек интереса (тур по POI) |
| , | Пропустить текущую остановку маршрута (запускает тур, если он не активен) |
| / | Вернуться к домашнему кораблю и приземлиться рядом |
| \ | Вкл./выкл. режим зависания |
| ] | Демонстрационный режим |
| [ | Ручной полёт |
Эти горячие клавиши можно изменить в файле `NV2_Autopilot.ini`. После внесения изменений перезапустите Starfield и выбирайте клавиши, которые не конфликтуют с остальным управлением.
Настройки облёта точек (тура):
[Tour]
IncludeNaturalPOIs=0
SkipVisitedPOIs=1
* IncludeNaturalPOIs=0: пропускает природные объекты. Установите значение 1, чтобы включить их в маршрут.
* SkipVisitedPOIs=1: пропускает локации, отмеченные игрой как посещённые. Установите значение 0, чтобы включить их в маршрут. Собственный кэш пройденных остановок текущего тура при этом всё равно продолжает действовать.
История прерванного маршрута хранится в оперативной памяти только в пределах текущей сессии на зоне высадки и не записывается в отдельный файл сохранения.
Практические ограничения:
Автопилот использует данные о рельефе для навигации в полёте и оценки условий посадки, однако он не обеспечивает полноценного облёта деревьев, построек, кораблей и других препятствий.
Если данные о рельефе временно становятся недоступны, аппарат тормозит и зависает на месте, ожидая восстановления данных. Неподходящие или неподтверждённые условия для посадки могут привести к зависанию над точкой вместо полноценного приземления.
Требования:
Starfield 1.16.244
Deimog (Обязательно)
Starfield Script Extender (SFSE) - Опционально (для работы автопилота)
Установка:
1. Скачать основной архив мода и установить через менеджеры модов или вручную. Проверить активацию плагина.
2. Скачать по желанию архив "NV2 Horizon NavigationHUD" - Собственный интерфейс (HUD). Затрагивает только этот транспорт; в режиме сканера отображается стандартный HUD. Показатели скорости и высоты не отображаются, если не используется автопилот SFSE. Файл настроек NV2_FlightHUD.ini который в архиве переведен на русский.
3. Скачать по желанию архив "NV 2 Autopilot" - автопилот, описание этой опции читайте выше, требуется SFSE. Файл настроек NV2_Autopilot.ini который в архиве переведен на русский.
4. Скачать по желанию архив "NV2 Horizon CabinProtection" - Защита кабины: опциональный заводской комплект, обеспечивающий полную защиту от агрессивной окружающей среды и опасной воды при эксплуатации транспорта в суровых условиях. SFSE не требуется.
Статус:
Это ранняя версия разработки, модель всё ещё требует серьёзной доработки.
Аппарат обладает повышенной скоростью, что может приводить к подтормаживаниям (статтерам) в игре и возможным проблемам со стабильностью.
Используйте функции автопилота умеренно на планетах с богатой флорой и фауной, особенно в прибрежных районах.
Особенности аэрокара:
* Обтекаемый корпус с глянцевым неметаллическим покрытием.
* Три настраиваемых цветовых канала; по умолчанию используется бело-красная расцветка.
* Четыре непрерывно вращающихся ротора.
* Поворотные подъёмные турбины, наклоняющиеся вперёд при горизонтальном ускорении (до 45 градусов).
* Эффекты выхлопа из турбин, повторяющие угол их поворота.
* Сдвоенные верхние кормовые двигатели.
* Рабочие фары со светящимися лампами.
* Собственная иконка транспорта в интерфейсе (HUD).
* Двухместная кабина тандемного типа с центральным расположением места пилота.
* Прозрачное остекление кабины, боковые консоли и задняя переборка.
* Анимированные боковые двери, открывающиеся вверх.
* Сбалансированная посадка на поверхности и стабильное зависание на месте.
* Фиксация камеры обзора (по предложению EagleFour).
* Поддержка ручного полёта с помощью клавиатуры и контроллера Xbox (благодарность drury1221 за идею).
Опциональный автопилот:
Автопилот реализован в виде отдельного плагина SFSE. Он поддерживает полёты к выбранным точкам, автоматические обзорные маршруты по точкам интереса (POI), режим зависания и возврат к домашнему кораблю игрока.
Выбор пункта назначения: (автопилот может лететь к):
* Метке (путевой точке), установленной на карте поверхности.
* Известной или неизвестной точке интереса (POI), выделенной в сканере.
* Примерной точке на поверхности, на которую наведён прицел сканера.
- При полёте к метке на карте или точке интереса аппарат попытается совершить посадку в пункте назначения. При полёте к точке, указанной через сканер, аппарат переходит в режим зависания по прибытии.
Во время полёта можно открыть карту поверхности и выбрать другую метку. На время работы с картой автопилот ставится на паузу и возобновляет работу после её закрытия, направляясь к новой метке (если она была выбрана) или продолжая путь к прежней цели. Цели в сканере также можно менять прямо во время полёта.
Режим облёта точек интереса (тур по POI):
Запускается прямо из кресла NV-2 — использовать сканер или вручную ставить метку не требуется. В этом режиме аппарат поочерёдно пролетает над доступными ближайшими точками интереса, переходя от одной остановки к следующей. По завершении маршрута автопилот возвращается к домашнему кораблю игрока и пытается приземлиться рядом с ним.
Особенности режима:
* Оптимизация маршрута для сокращения лишних перелётов и возвратов назад, включая финальный путь к кораблю.
* Уведомления о статусе при вылете, смене пункта назначения и завершении маршрута.
* Отображение названий пунктов назначения (если они доступны).
* Команда пропуска текущей точки для перехода к следующей остановке.
* Запоминание уже пройденных остановок, если маршрут был прерван и возобновлён в пределах одной сессии на текущей зоне высадки.
* Настраиваемое включение природных точек интереса (POI) в маршрут.
* Настраиваемое исключение локаций, уже отмеченных игрой как посещённые.
По умолчанию маршрут пропускает природные точки интереса и локации, отмеченные игрой как посещённые. Простое сканирование объекта издалека посещением не считается.
Список точек в маршруте зависит от того, какие локальные маркеры POI сделала доступными сама игра, и не гарантирует охват абсолютно всех локаций в зоне высадки.
Режим зависания:
Активируйте режим зависания во время полёта, чтобы затормозить и удерживать позицию на текущей высоте.
Если включить этот режим, когда аппарат стоит на земле, он вертикально поднимется на стандартную высоту полёта — примерно 30 метров над поверхностью — и зависнет.
Нажмите клавишу зависания повторно, чтобы вернуться к ручному управлению.
Возврат к домашнему кораблю:
Используйте команду возврата к кораблю во время обычного полёта, облёта точек или зависания, чтобы вернуться к домашнему кораблю игрока и автоматически попытаться приземлиться рядом.
Домашний корабль должен находиться в текущей зоне высадки.
Инициализация при запуске:
Если сразу после посадки в кабину физика транспорта ещё не успела инициализироваться, автопилот выведет сообщение: "Выравнивание инерциальной навигационной системы"
После этого он выполнит одну повторную попытку примерно через две секунды. Для начала полёта при повторной попытке по-прежнему требуются корректные данные транспорта и физики.
Ручное управление и взаимодействие:
* Ручное управление движением или включение ускорения отключает автопилот.
* Потеря фокуса окна игры отключает автопилот.
* Стрельба на левую кнопку мыши не отключает автопилот.
* Нажатие стандартной клавиши сканирования/определения E при использовании сканера не отключает автопилот, в том числе при сканировании природных объектов и при неудачных попытках захвата цели.
Управление автопилотом по умолчанию:
| Клавиша | Функция |
| - | Включить автопилот или обновить пункт назначения |
| . | Запустить или остановить режим облёта точек интереса (тур по POI) |
| , | Пропустить текущую остановку маршрута (запускает тур, если он не активен) |
| / | Вернуться к домашнему кораблю и приземлиться рядом |
| \ | Вкл./выкл. режим зависания |
| ] | Демонстрационный режим |
| [ | Ручной полёт |
Эти горячие клавиши можно изменить в файле `NV2_Autopilot.ini`. После внесения изменений перезапустите Starfield и выбирайте клавиши, которые не конфликтуют с остальным управлением.
Настройки облёта точек (тура):
[Tour]
IncludeNaturalPOIs=0
SkipVisitedPOIs=1
* IncludeNaturalPOIs=0: пропускает природные объекты. Установите значение 1, чтобы включить их в маршрут.
* SkipVisitedPOIs=1: пропускает локации, отмеченные игрой как посещённые. Установите значение 0, чтобы включить их в маршрут. Собственный кэш пройденных остановок текущего тура при этом всё равно продолжает действовать.
История прерванного маршрута хранится в оперативной памяти только в пределах текущей сессии на зоне высадки и не записывается в отдельный файл сохранения.
Практические ограничения:
Автопилот использует данные о рельефе для навигации в полёте и оценки условий посадки, однако он не обеспечивает полноценного облёта деревьев, построек, кораблей и других препятствий.
Если данные о рельефе временно становятся недоступны, аппарат тормозит и зависает на месте, ожидая восстановления данных. Неподходящие или неподтверждённые условия для посадки могут привести к зависанию над точкой вместо полноценного приземления.
Требования:
Starfield 1.16.244
Deimog (Обязательно)
Starfield Script Extender (SFSE) - Опционально (для работы автопилота)
Установка:
1. Скачать основной архив мода и установить через менеджеры модов или вручную. Проверить активацию плагина.
2. Скачать по желанию архив "NV2 Horizon NavigationHUD" - Собственный интерфейс (HUD). Затрагивает только этот транспорт; в режиме сканера отображается стандартный HUD. Показатели скорости и высоты не отображаются, если не используется автопилот SFSE. Файл настроек NV2_FlightHUD.ini который в архиве переведен на русский.
3. Скачать по желанию архив "NV 2 Autopilot" - автопилот, описание этой опции читайте выше, требуется SFSE. Файл настроек NV2_Autopilot.ini который в архиве переведен на русский.
4. Скачать по желанию архив "NV2 Horizon CabinProtection" - Защита кабины: опциональный заводской комплект, обеспечивающий полную защиту от агрессивной окружающей среды и опасной воды при эксплуатации транспорта в суровых условиях. SFSE не требуется.
Основной архив (6.5 mb)Сервер №1
Опция "NV2 Horizon NavigationHUD" - Собственный интерфейс (HUD). Затрагивает только этот транспорт.Сервер №2
Опция "NV 2 Autopilot" - Автопилот, описание этой опции читайте в описании, требуется SFSEСервер №3
Опция "NV2 Horizon CabinProtection" - Защита кабины: заводской комплект, обеспечивающий полную защиту от агрессивной окружающей средыСервер №4
Показать все

Model Atlantis I - Flying Car \ Vehicle | Модель Aтлантис I - Летающий автомобиль \ Транспортное средство
Опубликовано 07.10.2025 в 12:42:05
Неотразимый летающий автомобиль. Красивые линии, высочайшая производительность, передовые технологии - модель Aтлантис является основным выбором жителей UC для того, чтобы парить в облаках Джемисона.

Graf's Habs - Nova Galactic 1x1s / Жилые модули «Нова Галактик» 1х1
Опубликовано 27.07.2026 в 08:03:08
Этот мод добавляет в меню кораблестроения 19 новых жилых модулей (хабов) Нова Галактик размером 1x1.

Roverhaul - Simple Vehicle Fuel and Management / Система расхода топлива для транспорта
Опубликовано 08.05.2026 в 14:19:53
Добавляет в игру Starfield простые функции зарядки/заправки и управления наземными транспортными средствами.

No Forced Vehicle Aim Assist - SFSE / Отключение принудительного наведения на цель с транспорта
Опубликовано 17.06.2026 в 09:13:23
Отключает принудительную помощь в прицеливании для установленного оружия на наземных транспортных средствах.